Introducción
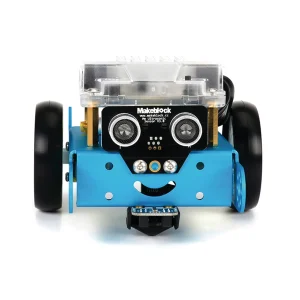
Se propone realizar los retos de este tema conectando el mBot mediante cable USB, siendo lo ideal conectar el robot mediante Bluetooth o mediante la opción de 2,4 GHz.
Un error muy habitual es no ordenar la parada de los motores tras la última instrucción; el robot se queda en movimiento según lo programado en el último comando.
Descripción del reto
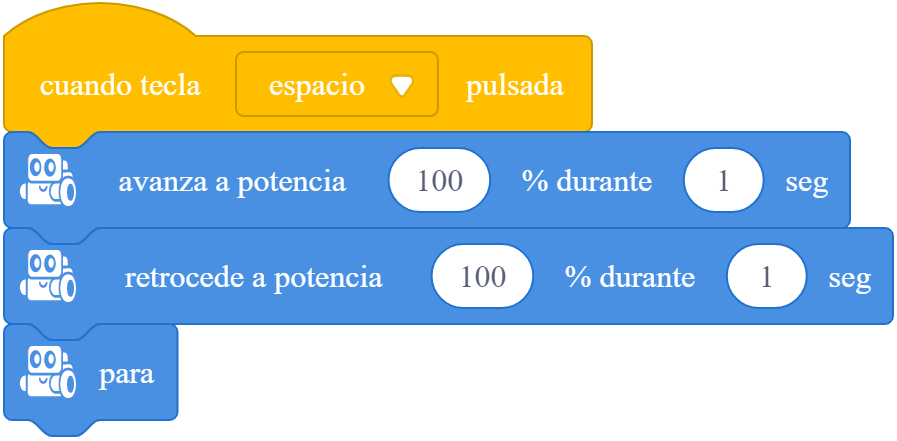
Se programará el mBot para que avance durante 1 segundo y posteriormente retroceda la misma cantidad de tiempo.
Pistas para la resolución
- En la categoría «Acción» se ubican los comandos para mover el robot o para mover cada motor de forma independiente.
Descripción del código
Al presionar espacio
Avanzar a velocidad 100 con una duración de 1 segundo
Retroceder a velocidad 100 con una duración de 1 segundo
Parar motores