Introducción
El sensor sigue-líneas también se puede usar para evitar que el robot se salga de una superficie acotada por un cambio de color.
Descripción del reto
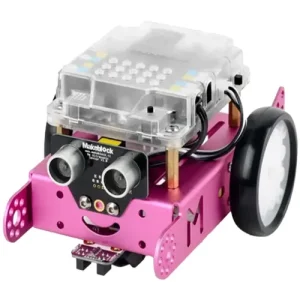
El mBot circulando por una superficie de color claro detendrá su avance al detectar que se encuentra junto al borde.
Pistas para la resolución
Al llegar al borde del papel, la luz reflejada disminuye cambiando el valor devuelto por el sensor, por tanto, se ordena parar motores.
Para evitar las posibles salidas laterales, se sugiere forzar que el valor devuelto por el sensor sea 3; de esta forma, si se sale por un lateral, también para motores.
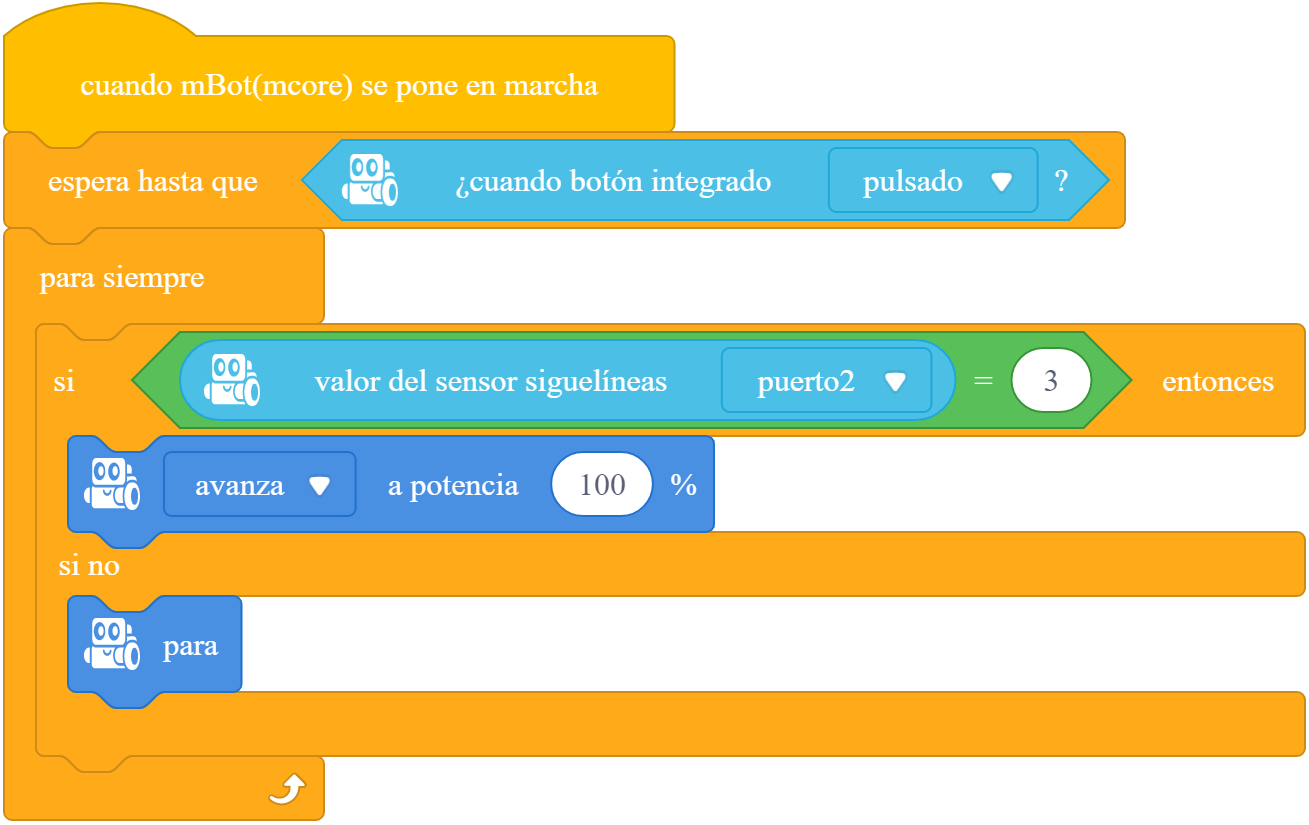
Descripción del código
Al encender el robot
Esperar hasta que el botón de la placa se presione
Ejecutar siempre
Si valor del sensor sigue-líneas es 3
Avanzar motores a velocidad 100
Si no
Parar motores