Introducción
A veces, cuando no tenemos otro dispositivo de entrada, puede ser útil usar el pulsador del propio robot para programar una acción diferente, según se necesite.
Descripción del reto
Se realizará un código que haga avanzar al robot durante el número de segundos programados por las veces que hayamos accionado el pulsador de la placa.
Pistas para la resolución
- Para hacer que se cumplan varias condiciones a la vez, se pueden anidar las distintas condiciones usando los diferentes operadores lógicos de los que dispone mBlock.
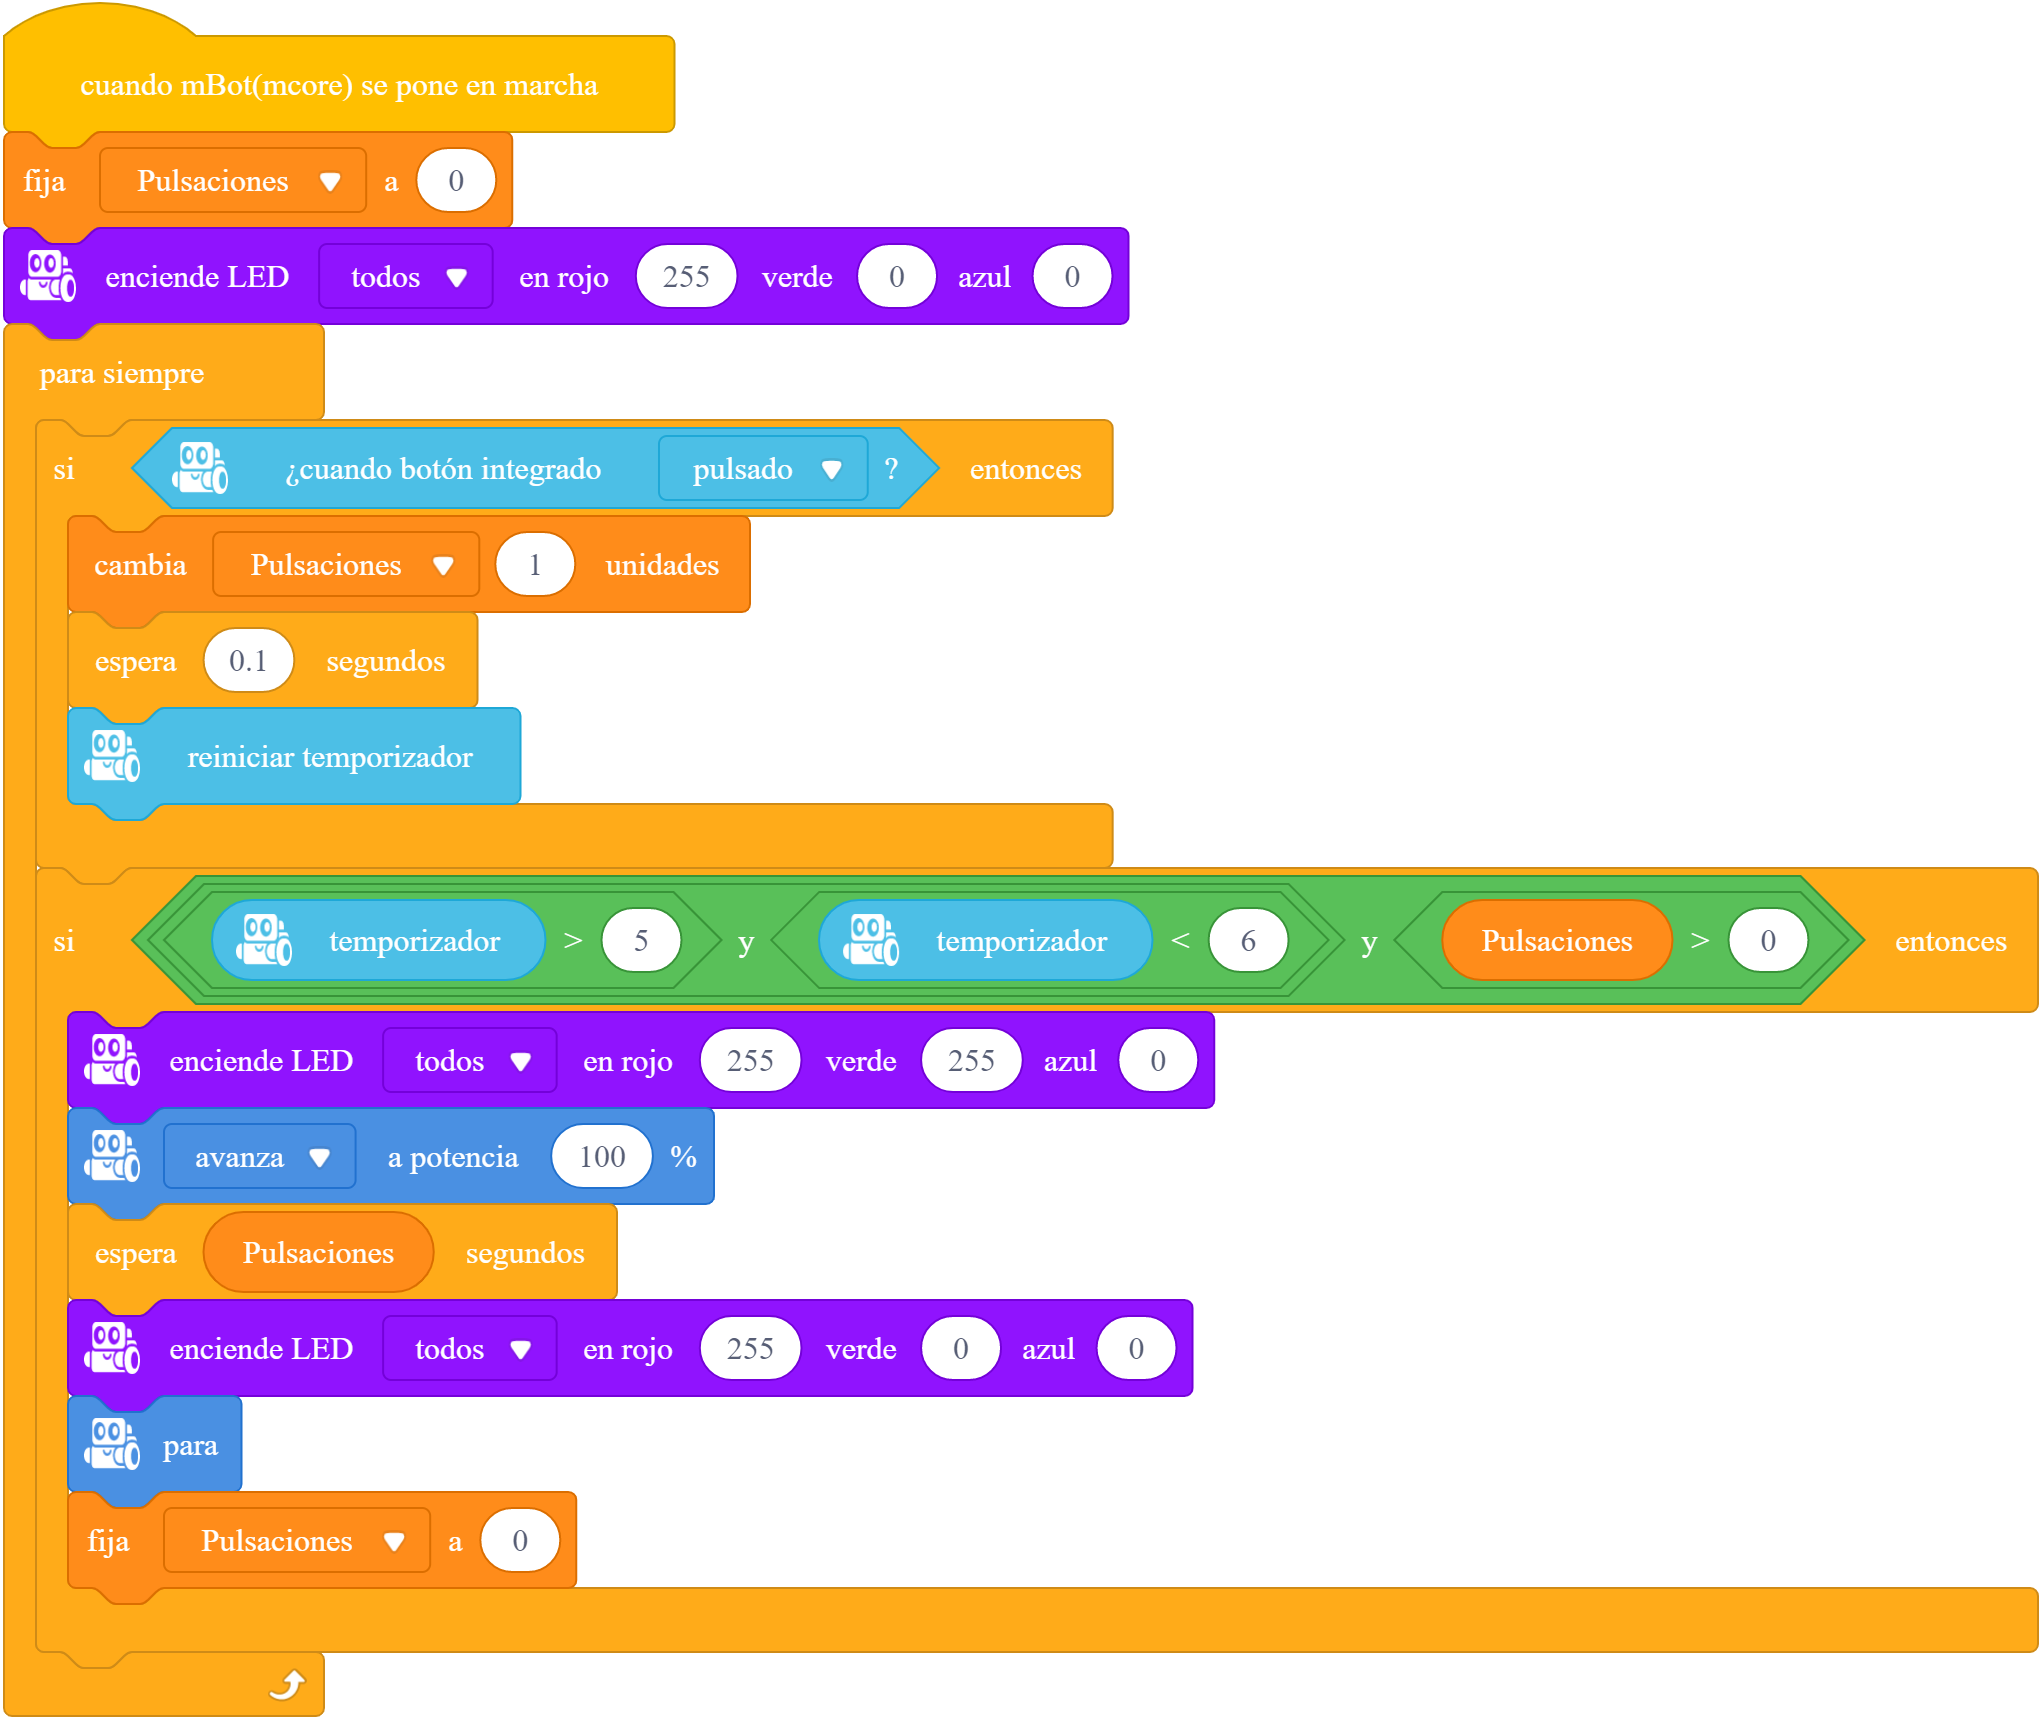
- Por ejemplo, si queremos que un valor numérico se encuentre entre dos valores y además se cumpla la condición de que el pulsador se encuentre liberado, se puede usar el siguiente código:
Descripción del código
Crear variable pulsaciones
Al encender el robot
Fijar pulsaciones a 0
Encender los LED de la placa en color rojo
Ejecutar siempre
Si botón esta presionado entonces
Cambiar pulsaciones por 1
Esperar 0.1 segundos
Reiniciar temporizador
Si temporizador es mayor que 5 y menor que 6 y Pulsaciones mayor que 0
Establecer los LED en color amarillo
Avanzar velocidad 100
Esperar valor variable pulsaciones en segundos
Establecer los LED en color rojo
Parar motores
Fijar variable pulsaciones a 0