Introducción
La velocidad de avance del mBot la podemos programar entre un valor de cero (parado) y 100 (máxima velocidad).
Pero el tiempo que tarda en recorrer una distancia fija depende, entre otros parámetros, de la velocidad a la que se desplaza, del tipo de superficie sobre la que se mueve y del estado de las baterías.
Se propone crear un programa que nos informe cuántos segundos tarda el robot en recorrer la distancia de un metro.
Este programa puede ser usado como subprograma de calibración dentro de otro programa que codifique el mBot para que recorra distancias prefijadas.
Descripción del reto
Programar el mBot para que nos diga cuantos segundos tarda en recorrer un metro a una velocidad de 100.
Pistas para la resolución
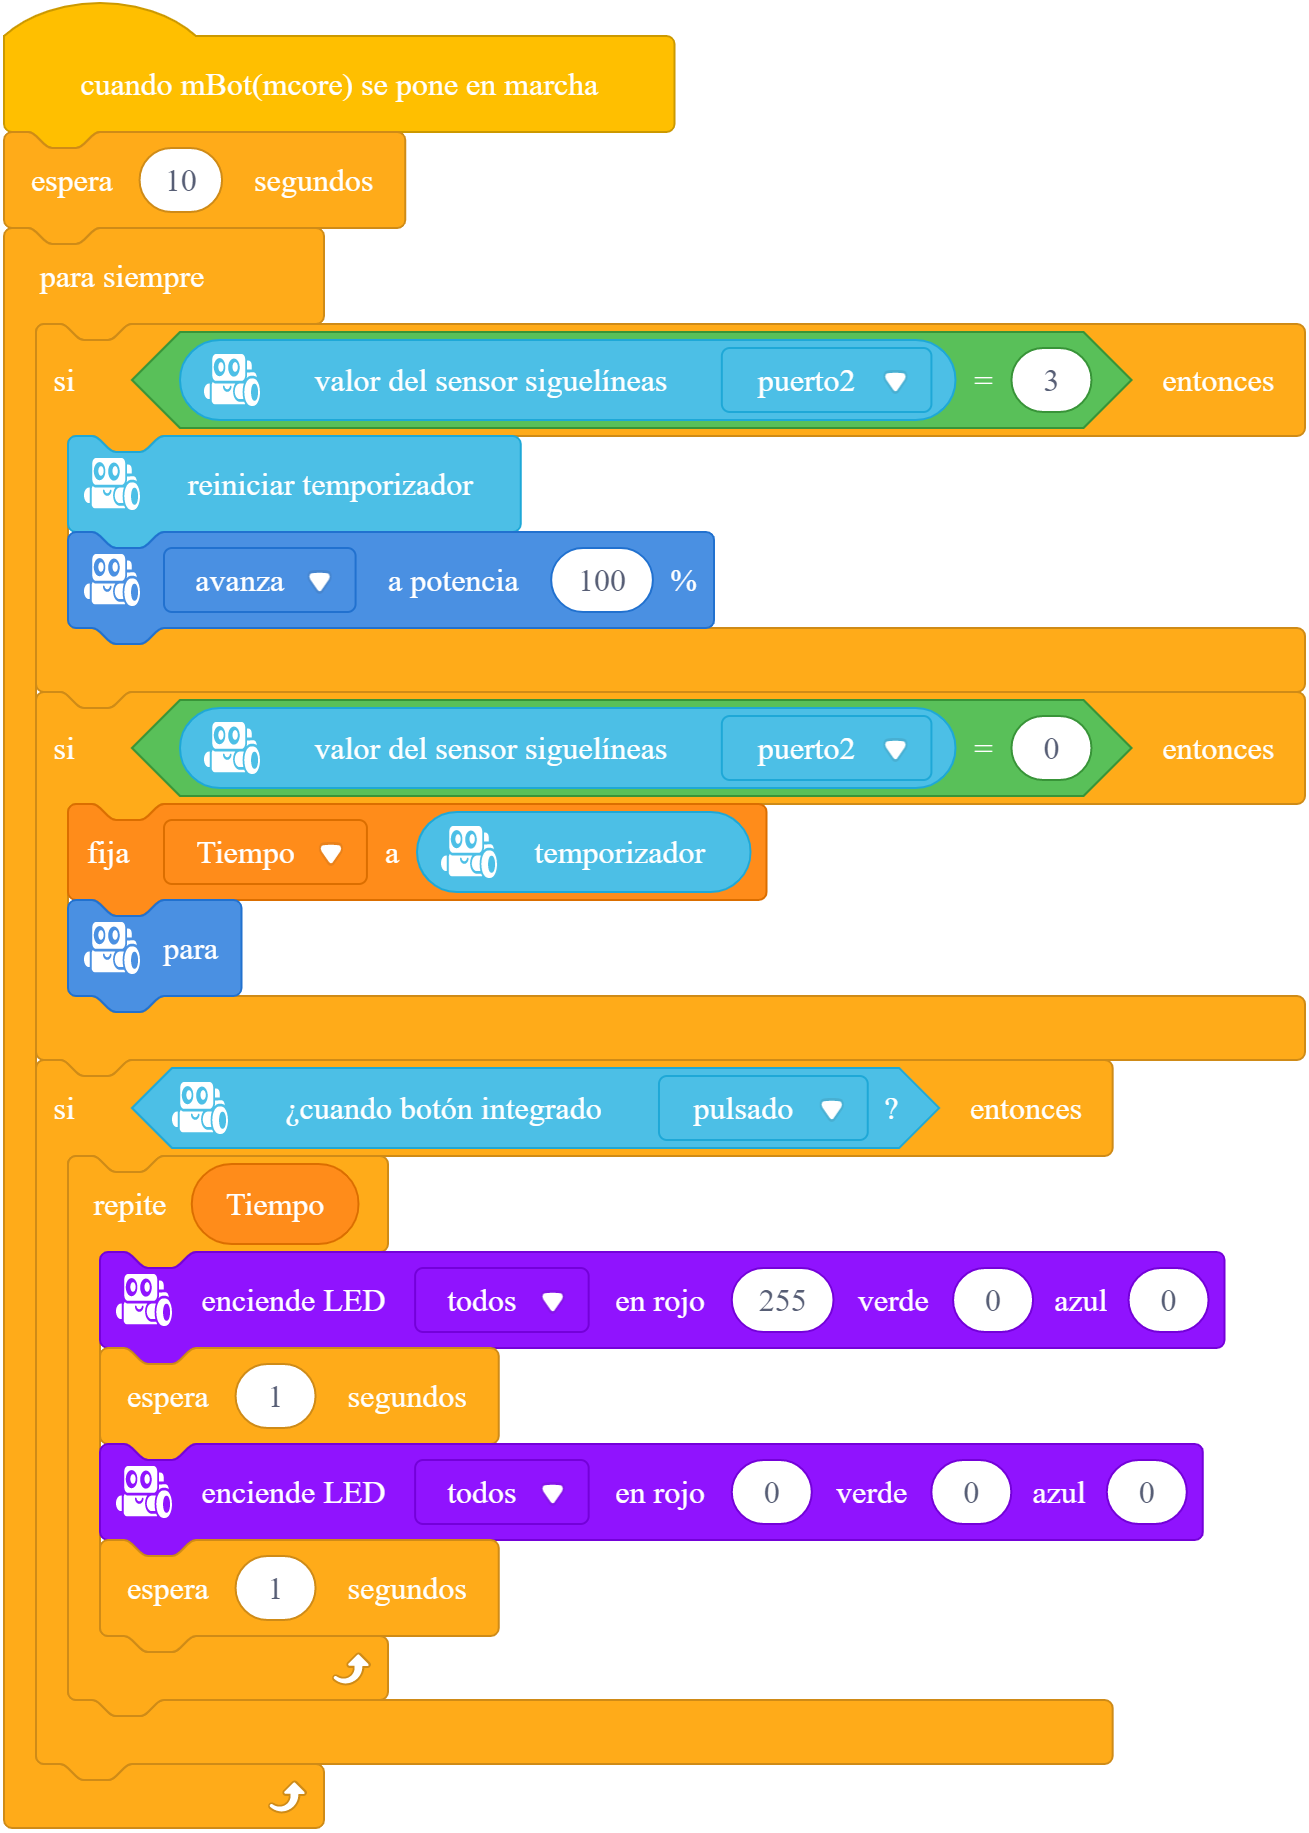
- Si el valor devuelto por el sensor de infrarrojos es 3 significa que el robot se encuentra en una superficie blanca y puede iniciar el recorrido. Es importante comenzar a contar el tiempo desde este punto.
- Si el valor devuelto por el sensor de infrarrojos es 0 significa que el robot ha llegado a la línea negra. En este momento, se debe parar motores y almacenar en una variable el tiempo trascurrido.
- Si se presiona el botón de la placa comenzaran los LED a destellar el numero de segundos transcurridos durante el recorrido.
- Se utilizara el bloque «espera» con una duración de 10 segundos como medida de seguridad para evitar accidentes.
Descripción del código
Crear la variable Tiempo
Al encender el robot
Esperar 10 segundos
Ejecutar siempre
Si el valor del sigue-líneas es 3
Reiniciar cronómetro
Avanzar a velocidad 100
Si el valor del sigue-líneas es 0
Fijar Tiempo a Cronometro
Detener motores
Si botón de la placa presionado
Repite Tiempo
Destellar los LED en color rojo