Introducción
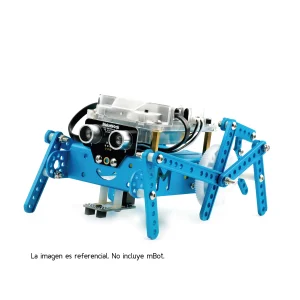
Se propone añadir una nueva función a la mascota robótica diseñada con anterioridad.
El robot estará moviéndose a la espera de ser acariciado; cuando se aproxima la mano, parará y encenderá una luz azul.
En este caso será el sensor de luz el que, tras detectar una bajada en la intensidad luminosa, active la opción de parar y encender el LED.
Descripción del reto
El mBOt se moverá para llamar la atención; cuando se ponga la mano sobre el robot y baje la luminosidad recibida por el sensor de luz, el robot parará y encenderá los LED en color azul.
Pistas para la resolución
- El valor de referencia que usará el programa se debe adecuar a la luminosidad ambiente en el momento de realizar el reto.
- Se sugiere usar un bloque condicional que, en función de la luminosidad, realice una programación u otra.
- Se utilizara el bloque «espera hasta que» en conjunto con el bloque «cuando el botón integrado pulsado» como medida de seguridad para evitar accidentes.
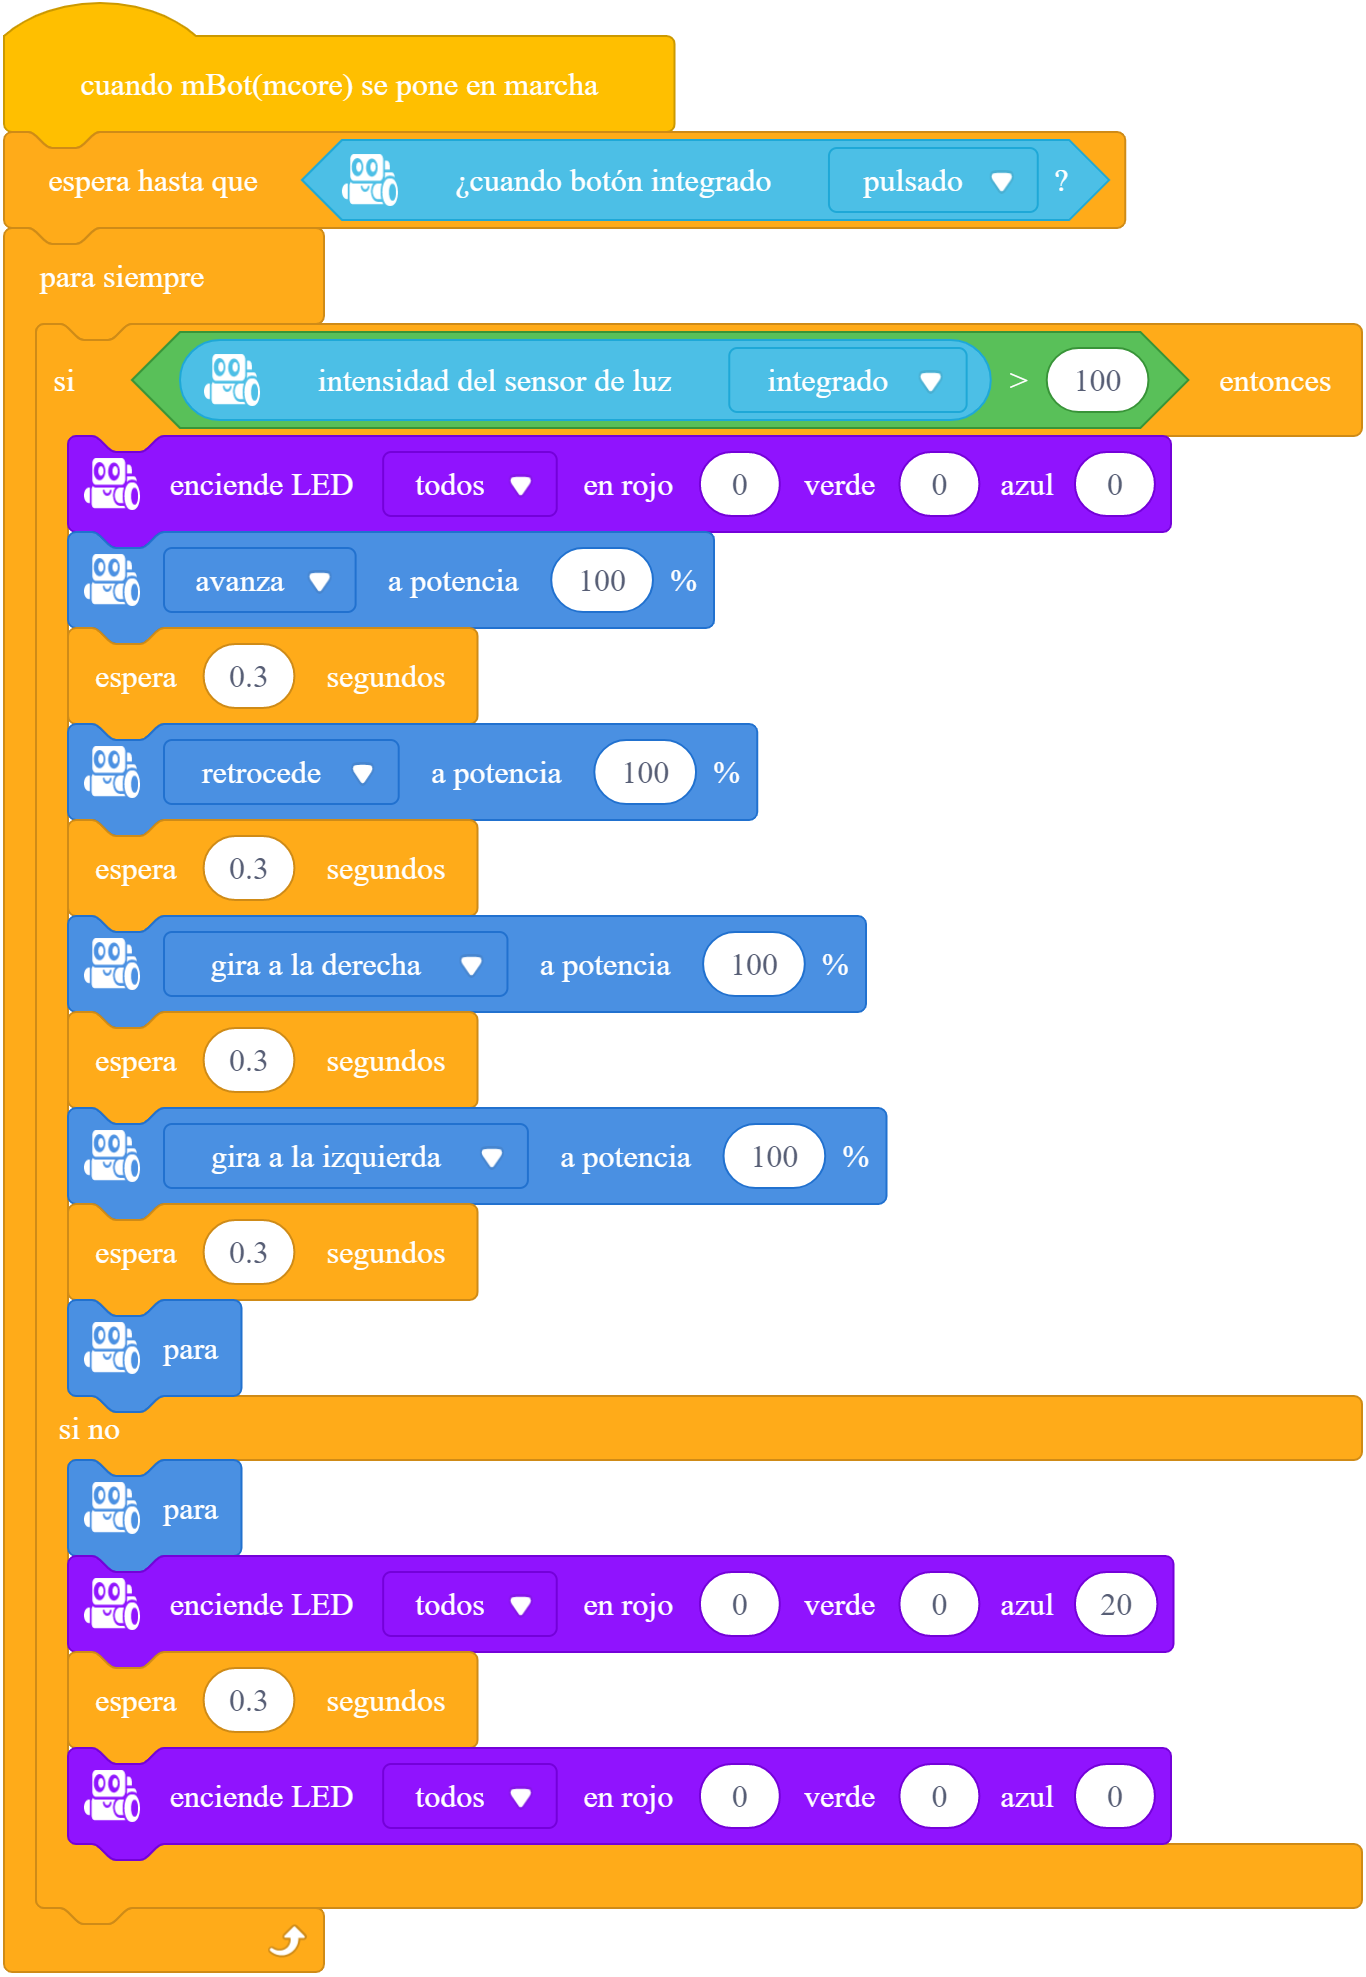
Descripción del código
Al encender el robot
Esperar hasta que el botón de la placa se presione
Ejecutar siempre
Si valor del sensor de luz es mayor que el valor de referencia
Apagar LED
Avanzar a velocidad 100
Esperar 0.3 segundos
Retroceder a velocidad 100
Esperar 0.3 segundos
Girar a la derecha
Esperar 0.3 segundos
Girar a la izquierda
Esperar 0.3 segundos
Detener
Si no
Detener
Encender LED de abordo a 20
Esperar 0.3 segundos
Apagar los LED